Bearing-Box 利用 3D 视觉检测大幅度增强无人机运动估计
- 突破相机侧向/高阶运动假设
- 基于 3D 检测框,不依赖目标形状
- 相机静止仍可估计无人机运动
- 发表于 IEEE T-RO 顶刊
基于单目视觉的目标运动估计是自动驾驶、无人机避障与跟踪等任务的核心问题。传统基于纯方位角的方法(Bearing-only)需要观测器具备高阶侧向运动,限制了其在复杂场景中的应用。近年来虽有基于 2D 检测框的方法(Bearing-angle)尝试突破,但仍依赖各向同性形状假设和观测器高阶运动假设,无法适应真实世界中多样化的目标形态。
我们提出了一种基于 3D 检测的 Bearing-box 估计器,充分利用已有的 3D 检测算法输出的三维框。对于一般运动物体,无需观测者侧向运动即可估计目标的运动状态与物理尺寸。对于旋翼无人机,无需观测者运动依然能估计高机动无人机的运动状态。这一结论突破了已有估计器对于观测者高阶运动的假设,大幅度地增强了目标运动的可观性。相关成果已被 IEEE Transactions on Robotics 接收。
Part 1:通用版估计器 — Bearing-box
传统方法瓶颈:传统 Bearing-only 估计器要求观测器必须具有高阶侧向运动,否则系统不可观测。现有 Bearing-angle 方法假设目标为球体,难以适应车辆、行人、多旋翼等实际物体。
关键技术贡献:基于 3D 框的视觉测量建模
所提 Bearing-box 估计器既可用于通用目标,又能用于高机动的无人机目标,均可以增强对于不同目标的运动可观性。将未知尺寸的目标建模为长方体,通过归一化深度估计,建立伪线性卡尔曼滤波框架。
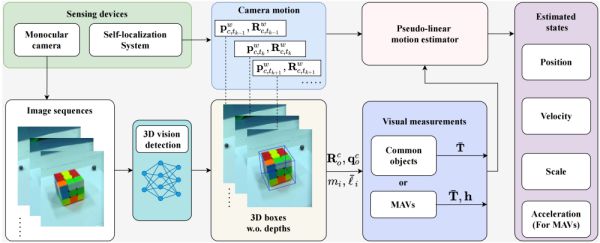
图1,所提 Bearing-box 估计器的算法整体框架
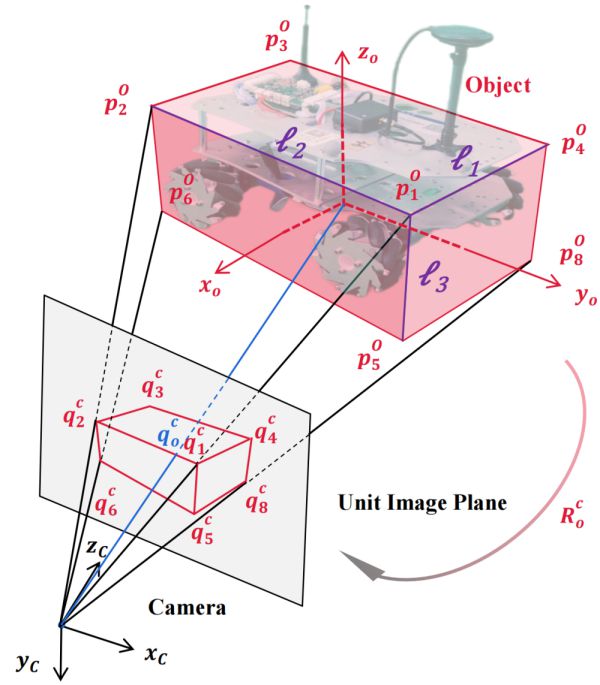
图2,归一化深度估计
可观性结论:突破侧向运动假设
所提方法克服了 Bearing-only 的侧向运动假设和 Bearing-angle 对于目标形状的各向同性假设,相机仅需高阶运动即可实现对于通用运动目标的估计。
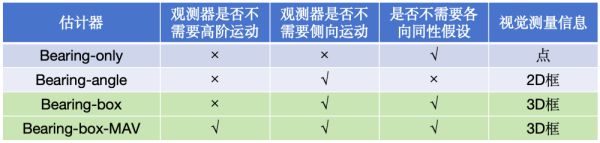
表1,四种估计器对比
Part 2:扩展版估计器 — Bearing-box-MAV
传统方法瓶颈:现有运动估计器对于相机高阶运动的需求,使其无法满足对于高机动无人机的运动估计需求。
关键技术贡献:基于无人机推力和加速度的数学建模
所提 Bearing-box-MAV 估计器创新性地提出了基于无人机推力和加速度的伪线性数学方程,克服了无人机推力大小和质量大小未知的影响。
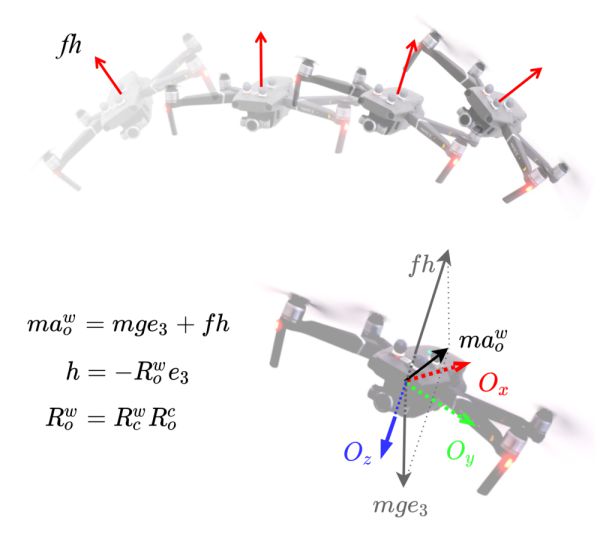
图3,无人机动力学模型
可观性结论:突破高阶运动假设
通过利用 3D 框包含了无人机推力信息,估计器突破了已有方法对于高阶运动的假设,在即使相机静止的情况下,也能够实现对于无人机运动的估计,大幅度增强了可观性。
Part 3:实验验证
室内环境地面小车真实实验
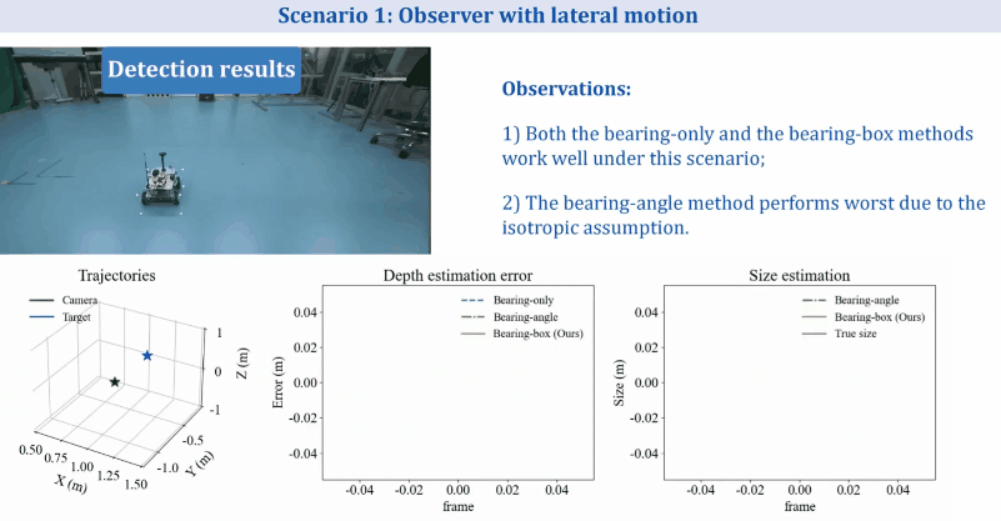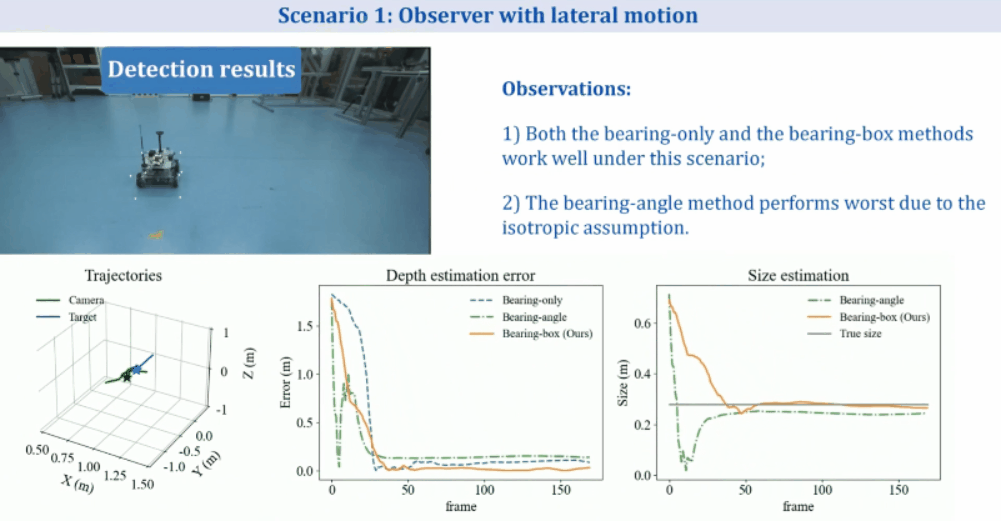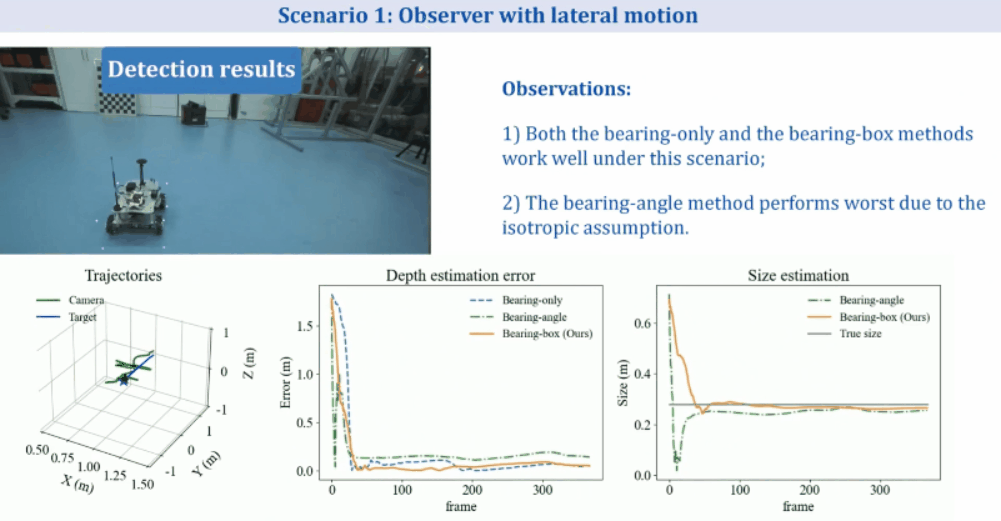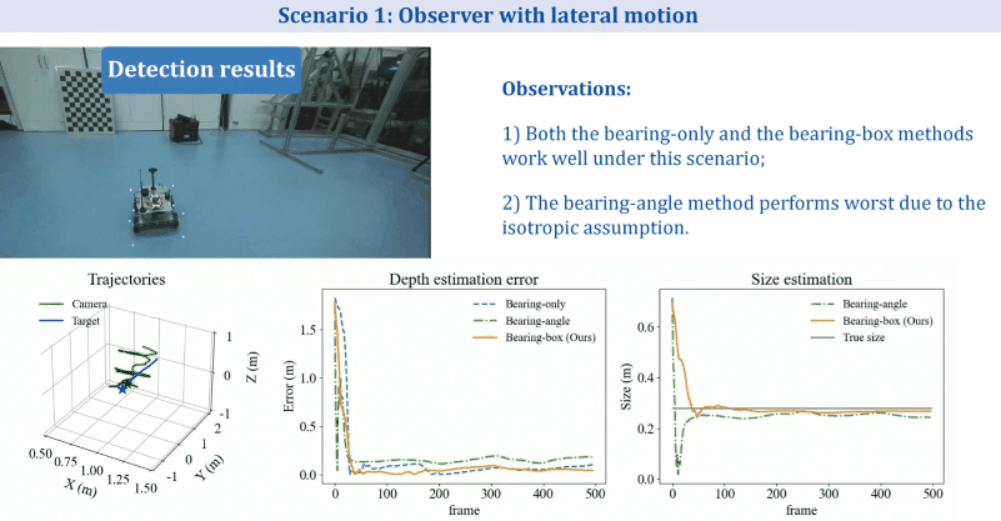
动画1,室内小车真实实验(Bearing-box vs Bearing-only vs Bearing-angle)
我们在室内相机有无侧向运动场景中验证了不同的估计器。其中,Bearing-box 方法始终表现最佳,优于传统 Bearing-only 与基于 2D 框的 Bearing-angle 的方法。
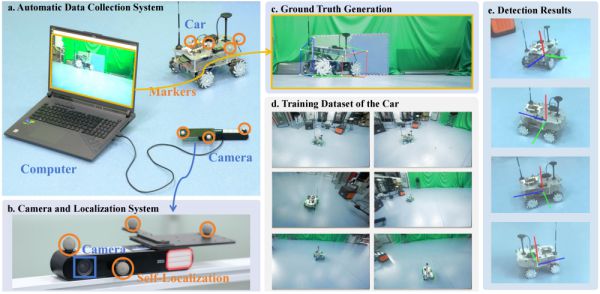
图4,基于 Vicon 环境的自动化数据收集系统
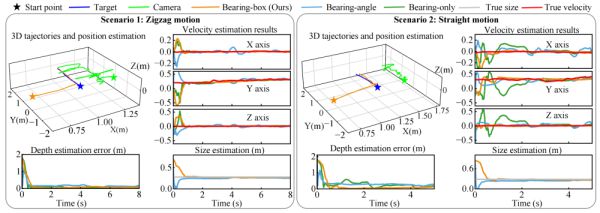
图5,两种场景下室内小车的实验结果
室内环境无人机真实实验
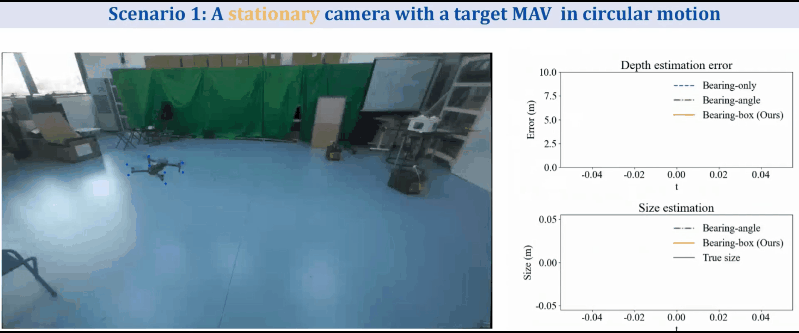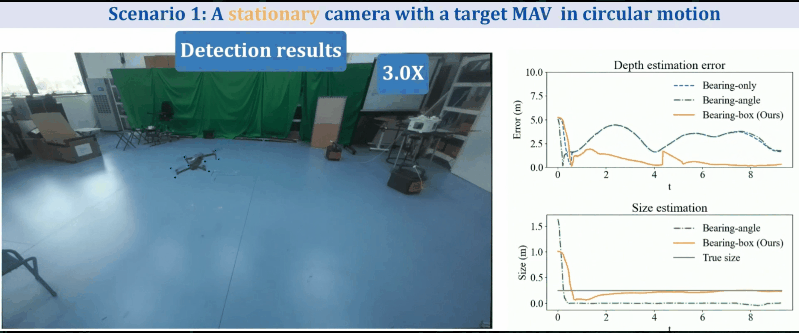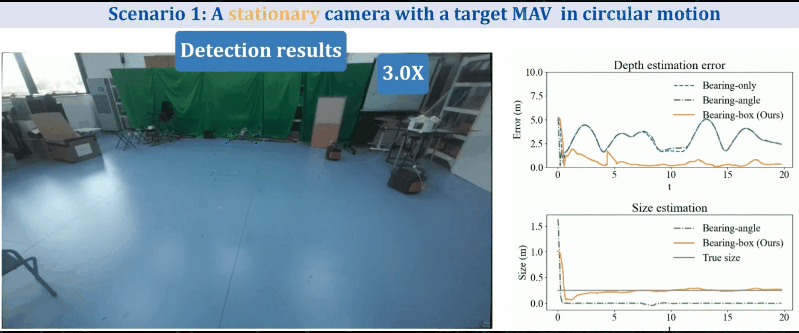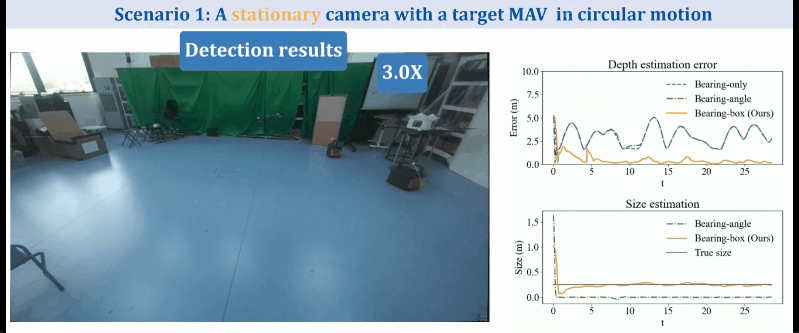
动画2,室内无人机实验
我们在室内相机静止的条件下验证了不同估计器在无人机目标上的性能。即使相机静止,Bearing-box 方法仍能准确估计无人机的运动与尺寸,而传统方法在这种场景下无法收敛,充分说明了所提方法在理论上的进一步突破。
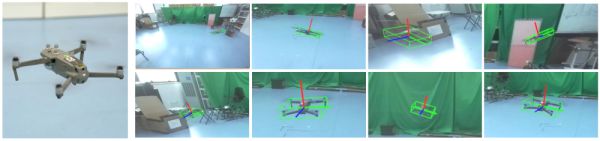
图6,无人机实验对象
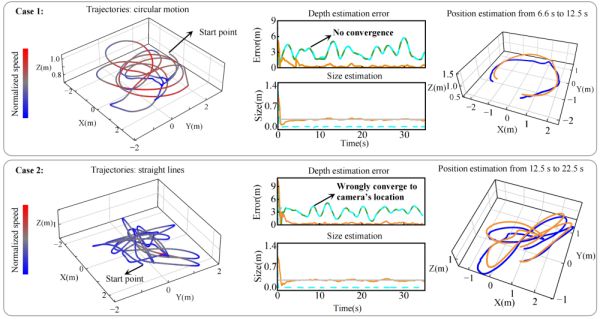
图7,室内两种场景下对于无人机的运动估计结果
室外环境无人机真实实验
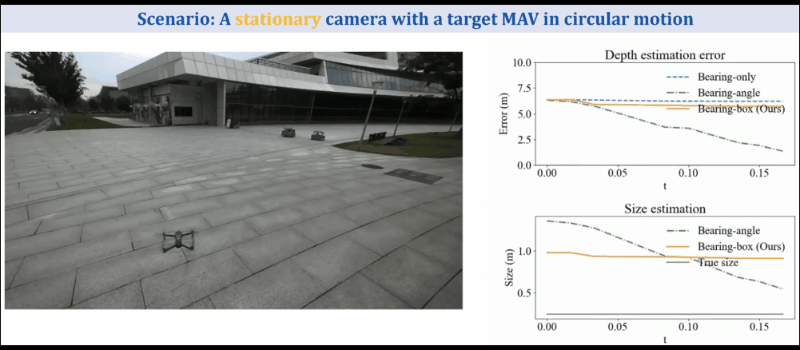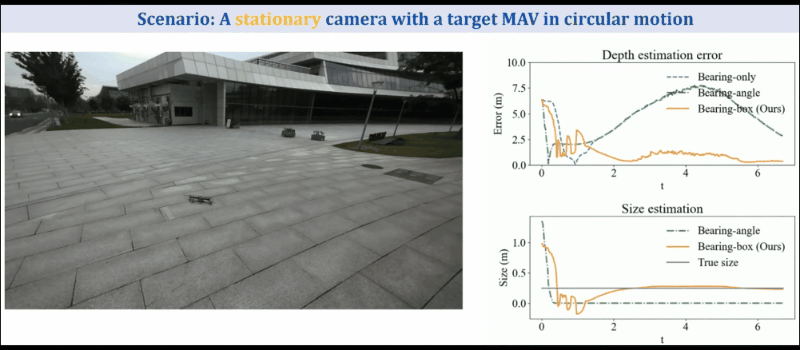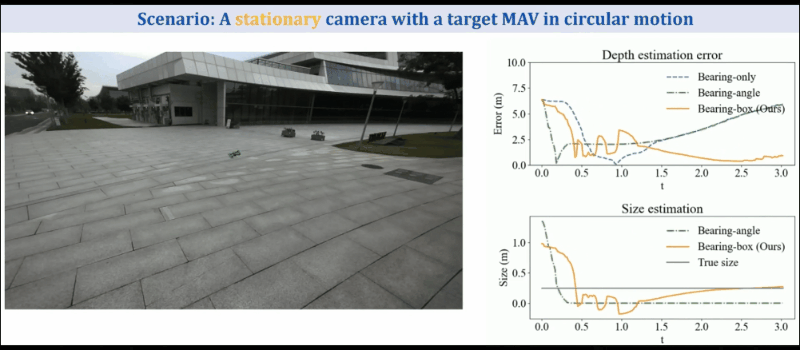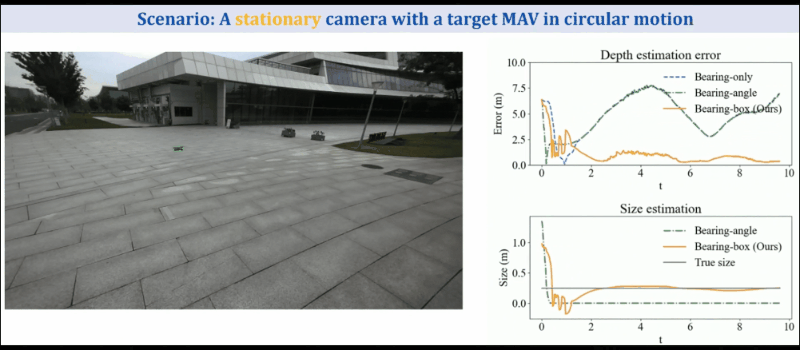
动画3,室外无人机实验
我们同样在室外环境下验证了不同算法的性能。所提 Bearing-box 同样能够在相机静止的情况下估计出无人机的位置和尺寸,而其他的两种估计器在这种场景下不能收敛。
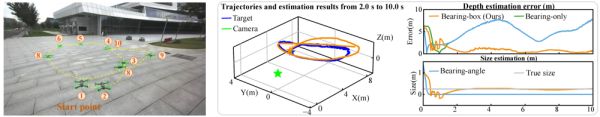
图8,室外环境无人机真实实验结果
Part 4:总结与展望
Bearing-box 方法大幅度提高了对于通用目标和无人机目标的运动可观性,显著提升了单目视觉目标运动估计的适用范围与鲁棒性,尤其在无人机对无人机的运动估计、复杂动态场景感知等任务中具有重要应用价值。未来可结合 SLAM 等自定位系统,实现自身运动与目标运动的同步估计,进一步提升系统的自主性与适应性。
📄 论文信息
Y. Zhang, Z. Ning, S. Zhao*,
"Observability-Enhanced Target Motion Estimation via Bearing-Box: Theory and MAV Applications",
IEEE Transactions on Robotics (T-RO), 2026.