基于运动事件相机的高泛化无人机检测
- 首个事件相机无人机检测数据集
- 无需训练即可检测,泛化性强
- 利用旋翼共性特征,不受外观影响
- 发表于 IEEE RA-L 期刊
基于视觉的无人机检测是一个重要的研究问题,对于无人机安防领域具有重要意义。针对无人机检测,传统基于RGB图像的方法常无法检测外观各异的无人机,这是因为不同型号、场景和拍摄视角下的无人机外观差异显著,会导致无人机检测网络针对不同类型目标的泛化性能不佳。
我们注意到不同类型的无人机虽然外观各不相同,但是都具备一个共性特征:高速旋转的旋翼,其转速可达 5k–15k RPM(转/分)。这一特征在RGB图像中因运动模糊难以捕捉,却能在事件相机的事件流中形成独特的螺旋状运动模式。基于这一想法,我们提出了一种基于事件相机的无人机检测方法 EvDetMAV,稳定实现了运动事件相机下检测外观各异的旋翼无人机,相关成果已被 IEEE Robotics and Automation Letters 接收。
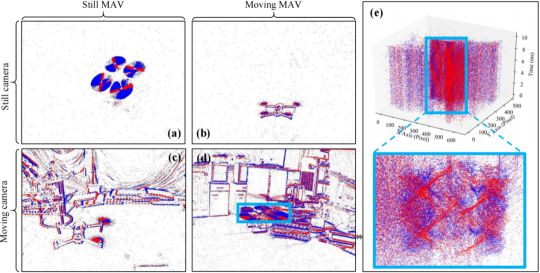
图1,事件相机下的旋翼螺旋状运动模式与RGB图像对比
图2,EventMAV 数据集示例 — 3种无人机 × 15种场景
贡献一:构建首个运动事件相机无人机检测数据集 — EventMAV
要研究基于运动事件相机的无人机检测,首先需要一个专用数据集。我们构建了首个事件相机无人机检测数据集 EventMAV,填补了该领域的空白。
数据集包含 3 种无人机(DJI Mavic、Phantom、M300)的事件流数据,覆盖 15 种室内外场景,如走廊、公园、网球场等。
EventMAV 数据集的核心特点:
规模:包含 25,335 个事件周期,每个周期对应一个带标注的无人机边界框(标注整个旋翼区域)。
多样性:涵盖 3 种无人机类型,其尺寸范围为 0.37–0.81 米,拍摄视角、距离、场景丰富。
挑战性:重点关注运动相机场景。与现有无人机数据集相比,EventMAV 首次聚焦于事件相机,涵盖了多种无人机类型和丰富的场景,为泛化性无人机检测提供了新基准。
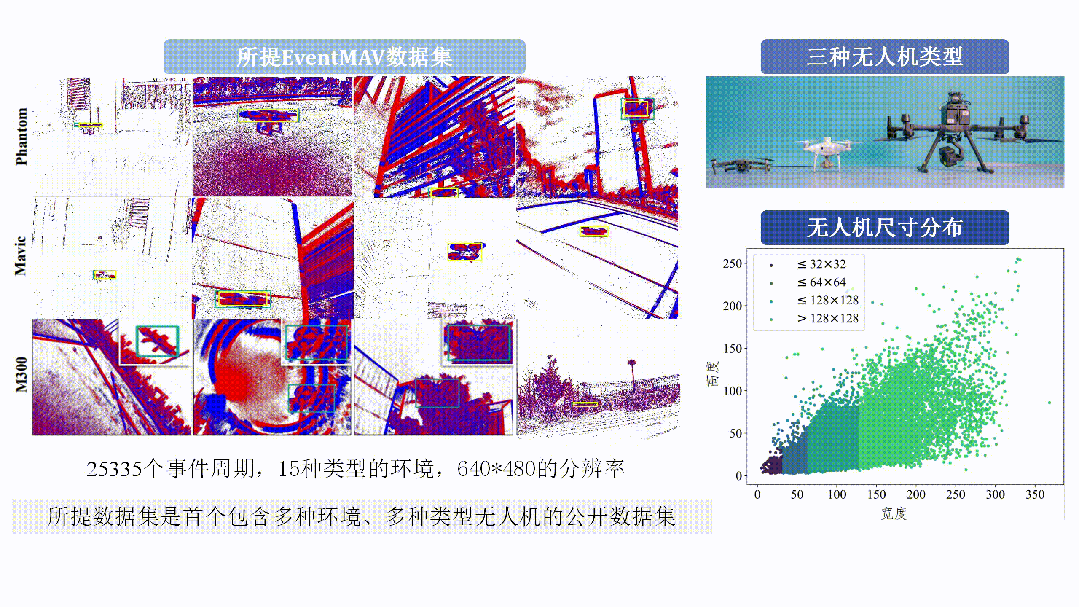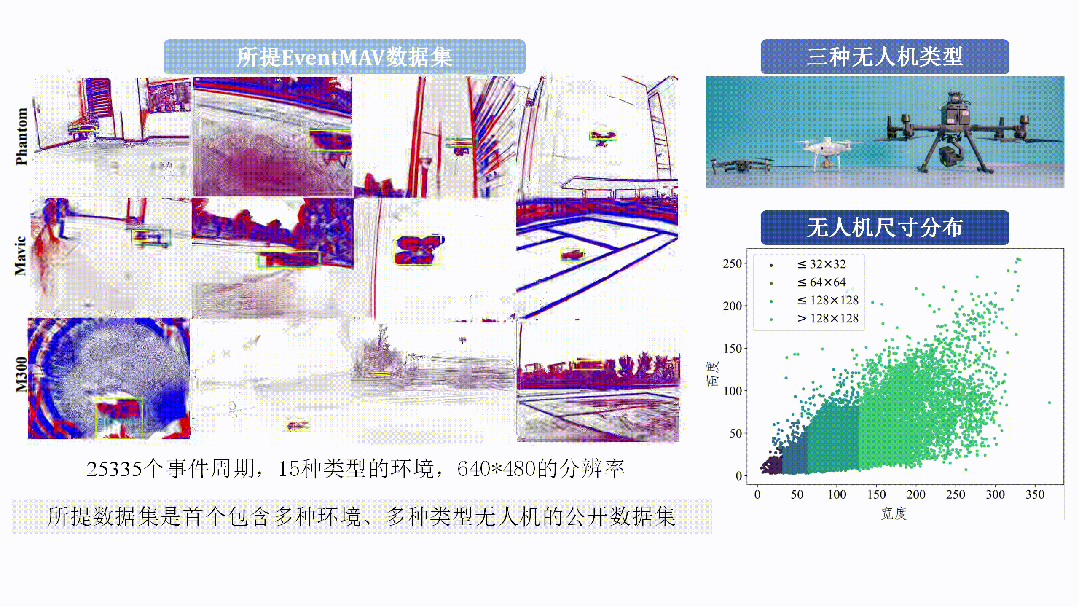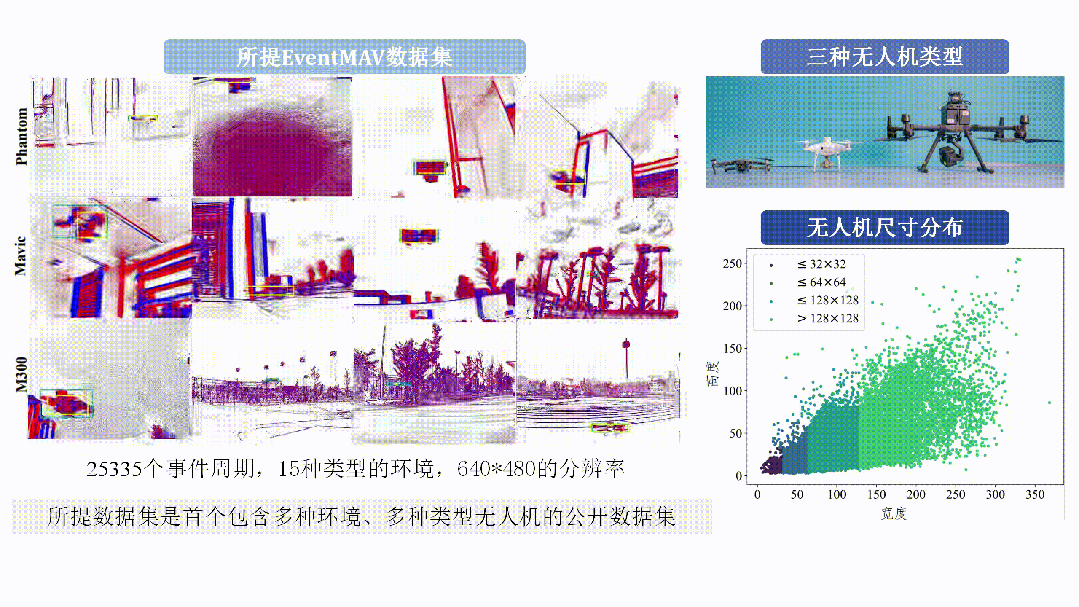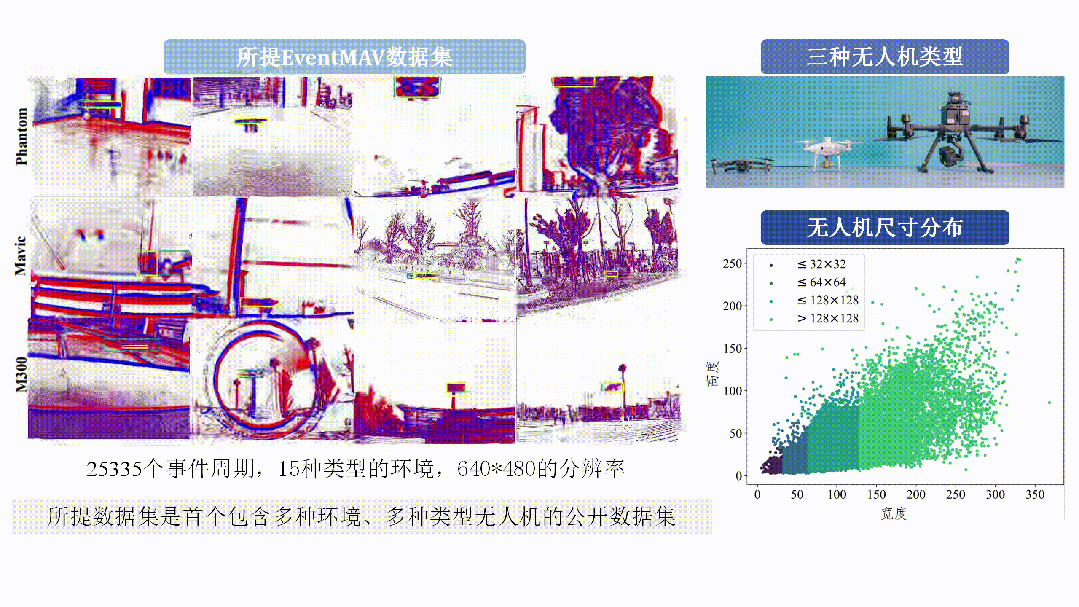
图3,EventMAV 数据集样例展示
贡献二:提出无需训练的通用检测方法 — EvDetMAV
EvDetMAV 方法充分挖掘事件流中螺旋桨的显著时空特征,同时过滤背景噪声和相机运动干扰,无需训练即可实现无人机稳定检测。具体包含三个模块:
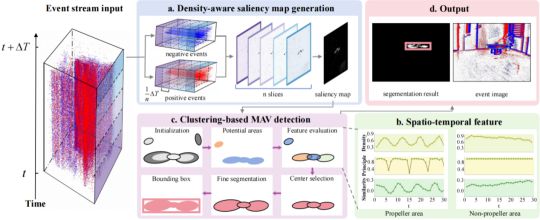
图4,EvDetMAV 方法流程图
(1)基于密度先验的显著图生成
螺旋桨高速旋转时,会在事件流中频繁触发正负事件信号,形成独特的交叉区域。我们通过累积这些交叉区域,生成显著图。这种方法能够快速突出螺旋桨区域,同时抑制背景噪声。静止无人机因螺旋桨不转动而不会被检测到,而运动无人机的螺旋桨区域被显著增强。
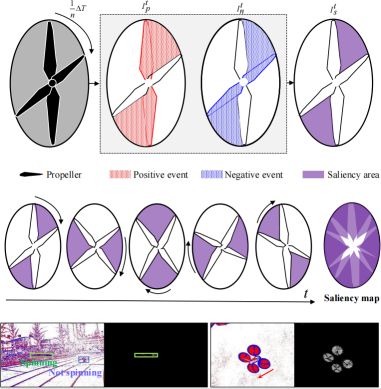
图5,显著图原理示意图及模块处理效果
(2)时空特征提取
基于显著图,进一步提取螺旋桨的关键特征:显著性分数——高显著性的区域更可能是螺旋桨;周期性分数——通过事件密度波动、结构相似度变化、主方向变化三个指标,提取螺旋桨旋转的周期性,非螺旋桨区域此特征不明显。
(3)基于聚类的无人机检测
聚类模块采用由粗到细的策略检测无人机区域。首先基于显著图筛选出潜在区域,再结合时空特征提取模块进一步筛选,最终通过聚类输出精确的旋翼边界框,确保排除背景干扰。
实验展示
我们在 EventMAV 测试集上进行了实验对比,结果说明所提 EvDetMAV 方法的性能高于现有基于事件相机的无人机检测方法。
(1)与现有方法对比
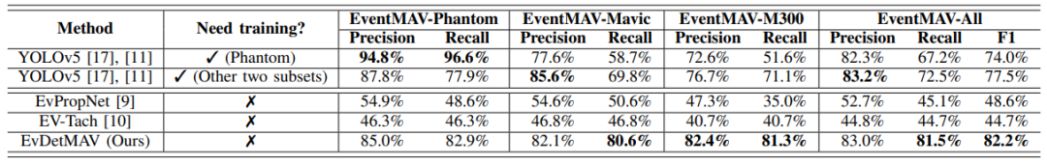
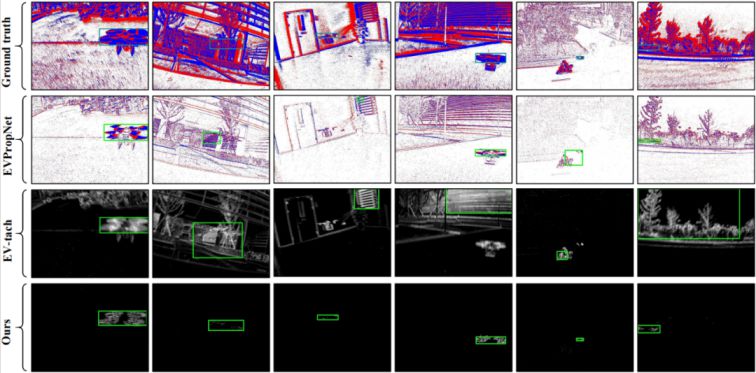
图6,不同算法的定量和定性评价结果
在无需训练的情况下,EvDetMAV 在所有子集上的精度达 83.0%(比 EvPropNet 高 30.3%),召回率达 81.5%(比 EvPropNet 高 36.4%),证明其泛化性检测的优势。EvPropNet 在快速运动场景下性能下降,EV-Tach 易受背景噪声干扰,而 EvDetMAV 能稳定检测螺旋桨区域。
(2)鲁棒性验证
在不同光照、目标尺度和拍摄视角下,EvDetMAV 均保持稳定性能,尤其在强光照、近距离和垂直视角下表现最优。
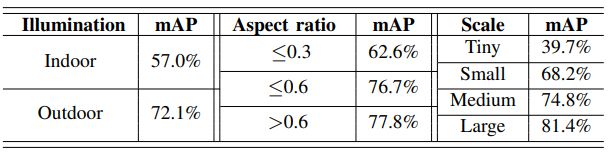
图7,鲁棒性分析结果
结束语
这项工作提出了一种基于事件相机的无人机检测方法,为无人机安防领域的泛化性检测难题提供了一种创新性的解决方案。具体贡献如下:第一,提出无需训练的 EvDetMAV 方法,通过旋翼的事件流特征实现不同类型的无人机检测;第二,构建首个事件相机无人机数据集 EventMAV,为本领域的研究提供了新基准;第三,实验证明事件相机在无人机检测中的独特优势。未来我们将探索将旋翼特征与神经网络结合,同时进一步提升多个目标和远距离场景的检测性能。
📄 论文信息
Y. Zhang, Z. Ning, X. Zhang, S. Guo, P. Liu, S. Zhao*,
"EvDetMAV: Generalized MAV Detection from Moving Event Cameras",
IEEE Robotics and Automation Letters (RA-L), accepted, June 2025.